「自分だけ5分遠回りしなければならないとしたら?」自動運転車が来ても名節の渋滞が消えない理由
名節の高速道路で発生する「幽霊渋滞」のメカニズムと、自動運転技術が渋滞緩和に果たす役割、そして個人の利益とシステム全体の最適化の間にあるジレンマについて解説しています。
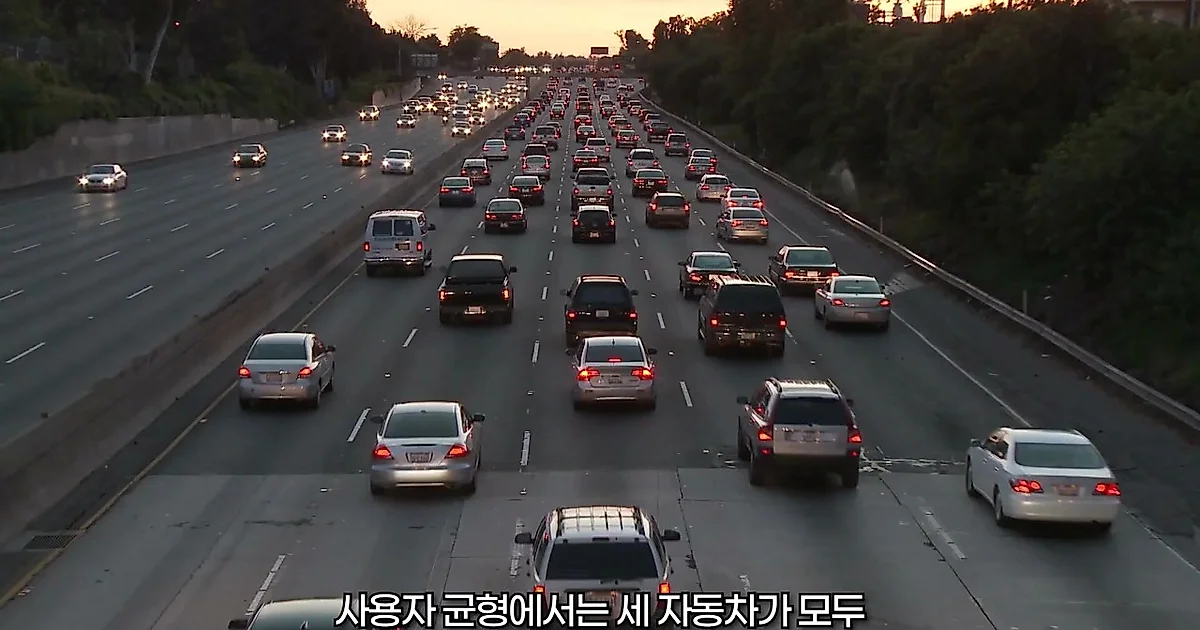
名節の高速道路を走っていると、事故や工事区間がないにもかかわらず、車が列をなして止まってしまう現象を目にすることがある。「Unrealscience」の動画によると、このような現象は「幽霊渋滞」と呼ばれている。前の車が速度をほんの少しだけ落とした際、後ろの車の運転手がそれを察知してブレーキを踏む過程で反応時間が遅れ、これにより後ろに行くほど減速幅が大きくなり、最終的に車が完全に止まってしまう「渋滞波」が形成されるためである。自動車が走る方向とは逆方向に進むこの渋滞波は、車両が止まってから再び出発する流れが道路の後方へと広がっていく特徴を持つ。
たった一台の自動運転車だけでも渋滞を減らすことができる
すべての車両が自動運転車に変わらなければ渋滞が解決するというわけではない。動画では2018年のアメリカの研究チームによる実験を引用し、20台ほどの車両の中にたった一台の自動制御車両が混ざっているだけでも、繰り返されていた渋滞波が大幅に減少するという事実を紹介した。自動制御車両は、前の車の速度変化に一喜一憂せず、一定時間記録された道路の流れの平均速度を推定してスムーズに走行する。
例えば、前の車の速度が時速10〜30kmの間で変動するとき、自動制御車両はそれにそのまま従う代わりに、中間値である20km前後で着実に走行する。この過程で車両の間に生じる空きスペースが一種の「衝撃吸収装置」の役割を果たし、前の車から始まった速度変化が後ろの車に伝わる際、その大きさを軽減してくれる原理だ。この実験は円形トラックで行われ、渋滞波がトラックを回りながら自動制御車両に繰り返し遭遇するたびに、渋滞が少しずつ減少する効果が見られた。
2022年11月にアメリカのテネシー州で行われた実際の道路実験でも、特殊なアルゴリズムを適用した100台の車両が、周囲の車両の速度と加速度の変化を緩和する様子が観察された。6kmを超える区間に設置された数百台のカメラで車両の動きを追跡した結果、自動制御車両が自身の速度を安定的に維持するだけでなく、周囲の自動車の動きまでもスムーズにする可能性があることが示された。
「ユーザー均衡」と「システム最適化」の間のジレンマ
自動運転技術は、単に速度を調節するだけでなく、車両間通信を通じて合流区間の順番を決めたり、経路を共に設計したりする「コネクテッド自動運転」の段階へと進むことができる。現在商用化されている自動運転システムは、主にカメラやレーダーセンサーで周囲の状況を把握するが、車両たちが位置と速度情報を互いにやり取りする「コネクテッド」方式が導入されれば、合流地点に到着する前にどの車が先に入るかをあらかじめ決めることができる。例えば、進入車両が1番目の車列の後ろに入り、本線の車両が場所を作るために速度を落とすといった調整が可能だ。一般的に通勤時間の渋滞の大部分が発生する合流区間において、このような方式は交通の流れをより円滑にすることができる。
ここで興味深い点は、経路選択の哲学である。現在のナビゲーションは、個々の運転手に最も早い道を案内する「ユーザー均衡」に従うが、自動運転システムは道路全体の移動時間を最小化する「システム最適化」を目指すことができる。ユーザー均衡の状態では、すべての車両が最も早いと判断される経路に集中し、渋滞が発生することがある。一方、システム最適化の観点では、特定の車両(C)に少し遠回りな国道を案内したとしても、結果として道路全体の車両が消費する総時間を減らす選択をする。自動車A、B、Cの3台があるとき、Aは高速道路へ、Bは二番目に早い道へ、Cは国道へと配分して、全体の移動時間の合計を減らす方式である。
動画では「他の運転手の移動時間が20分短縮される代わりに、自分だけが5分余計に遠回りしなければならないとしたら、AIの案内を従うか」という問いを投げかけ、全体の交通のために個人の負担をどのように分担するかについての社会的合意が必要であることを示唆している。個々の運転手の利益とシステム全体の効率の間の隔たりを埋めるために、誰かに遠回りの負担を負わせる場合、それをどのように配分し補償するかという問題も共に解かなければならない課題である。
アリの流れから学ぶ「車線のない道路」の可能性
未来の道路は、固定された車線に沿って走る方式から脱却する可能性もある。ヨーロッパの「Traffic Fluid」プロジェクトは、車両たちがリアルタイムの位置と速度をやり取りしながら、道路幅全体を柔軟に使用する方式を研究中である。これは自然界のアリからヒントを得ることができる。2019年のアルゼンチンのアリの実験によると、アリは道路面積の80%が埋まるほど密度が高くなっても、速度を調節して流れを維持した。人間や自動車は道路面積の約40%が埋まると通過数が減り始めるが、アリは密度が高まると速度を上げ、非常に混雑したときに初めて速度を落とし、新しく進入するアリの数も自然に減らすことで流れを調節した。
自動運転車も同様に、個々の車両が一つの巨大な交通システムのように動き、道路の処理能力を最大化することができる。車両たちが位置、速度、経路情報をやり取りして互いの動きを合わせるようになれば、まるで一つの巨大なシステムのように作動することになる。ただし動画では、すべての車が自動運転車になったとしても、渋滞が完全に消えるわけではないと明記している。道路が物理的に通過させることができる車両数には限界があり、事故や工事、あるいは進入路や料金所のように道路が狭くなる物理的な制約が依然として存在するためである。
結局、未来の交通は個々の車両の知能を超え、数多くの車両が一つのシステムとして連結されて動くときに初めて、今とは異なる姿を見せることができるだろう。アリと自動運転車の原理は完全に同じではないが、周囲の流れを読み、自身の動きを変えることで全体の効率を高めるという点は非常に似ている。
コメント 0