"나만 5분 더 돌아가야 한다면?" 자율주행차가 와도 명절 정체가 안 사라지는 이유
해 질 녘 고속도로 위를 달리는 수많은 자동차의 모습
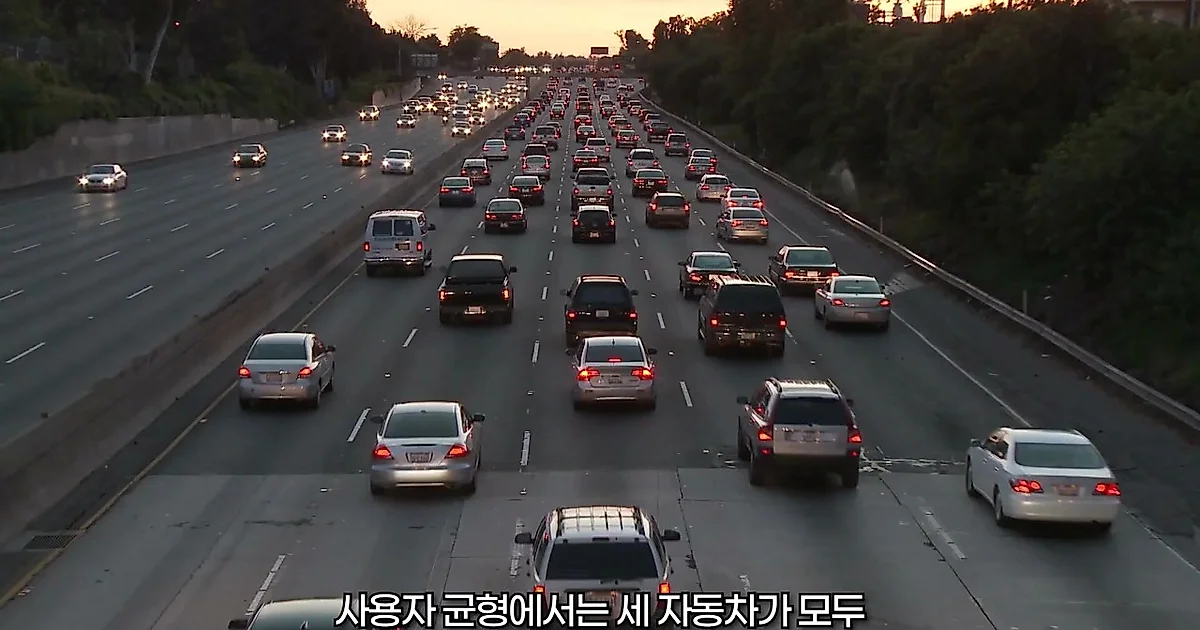
명절 고속도로를 달릴 때면 사고나 공사 구간이 없는데도 차들이 줄지어 멈춰 서는 현상을 목격하곤 한다. '안될과학 Unrealscience' 영상에 따르면, 이러한 현상은 '유령 정체'라고 불린다. 앞차가 속도를 아주 조금만 줄여도 뒤차 운전자가 이를 인지하고 브레이크를 밟는 과정에서 반응 시간이 지연되고, 이로 인해 뒤로 갈수록 감속 폭이 커지며 결국 차가 완전히 멈춰버리는 '정체파'가 형성되기 때문이다. 자동차가 달리는 방향과 반대로 진행되는 이 정체파는 차량이 멈췄다가 다시 출발하는 흐름이 도로 뒤쪽으로 퍼져 나가는 특징을 보인다.
단 한 대의 자율주행차만으로도 정체를 줄일 수 있다
모든 차량이 자율주행차로 바뀌어야만 정체가 해결되는 것은 아니다. 영상에서는 2018년 미국 연구팀의 실험을 인용하며, 20여 대의 차량 중 단 한 대의 자동 제어 차량만 섞여 있어도 반복되던 정체파가 크게 줄어든다는 사실을 소개했다. 자동 제어 차량은 앞차의 속도 변화에 일희일비하지 않고, 일정 시간 동안 기록된 도로 흐름의 평균 속도를 추정해 부드럽게 주행한다.
예를 들어 앞차의 속도가 시속 10~30km 사이에서 요동칠 때, 자동 제어 차량은 이를 그대로 따르는 대신 중간값인 20km 안팎으로 꾸준히 달린다. 이 과정에서 차량 사이에 생기는 빈 공간이 일종의 '충격 흡수 장치' 역할을 하여, 앞차에서 시작된 속도 변화가 뒷차로 전달될 때 그 크기를 줄여주는 원리다. 이 실험은 원형 트랙에서 진행되었는데, 정체파가 트랙을 돌며 자동 제어 차량을 반복해서 만날 때마다 정체가 조금씩 줄어드는 효과를 보였다.
2022년 11월 미국 테네시주에서 진행된 실제 도로 실험에서도 특수 알고리즘을 적용한 100대의 차량이 주변 차량들의 속도와 가속도 변화를 완화하는 모습이 관찰되었다. 6km가 넘는 구간에 설치된 수백 대의 카메라로 차량 움직임을 추적한 결과, 자동 제어 차량이 자신의 속도를 안정적으로 유지하는 것을 넘어 주변 자동차들의 움직임까지 부드럽게 만들 가능성을 보여준 것이다.
'사용자 균형'과 '시스템 최적화' 사이의 딜레마
자율주행 기술은 단순히 속도를 조절하는 것을 넘어, 차량 간 통신을 통해 합류 구간의 순서를 정하거나 경로를 함께 설계하는 '커넥티드 자율주행' 단계로 나아갈 수 있다. 현재 상용화된 자율주행 시스템은 주로 카메라나 레이더 센서로 주변 상황을 파악하지만, 차량들이 위치와 속도 정보를 서로 주고받는 '커넥티드' 방식이 도입되면 합류 지점에 도착하기 전 어느 차가 먼저 들어갈지를 미리 정할 수 있다. 예를 들어 진입 차량이 1번 차 뒤로 들어가고, 본선 차량이 자리를 만들기 위해 속도를 줄이는 식의 조율이 가능하다. 일반적으로 출퇴근 시간 정체의 대부분이 발생하는 합류 구간에서 이러한 방식은 교통 흐름을 더욱 원활하게 만들 수 있다.
여기서 흥미로운 지점은 경로 선택의 철학이다. 현재의 내비게이션은 개별 운전자에게 가장 빠른 길을 안내하는 '사용자 균형'을 따르지만, 자율주행 시스템은 도로 전체의 이동 시간을 최소화하는 '시스템 최적화'를 지향할 수 있다. 사용자 균형 상태에서는 모든 차량이 가장 빠르다고 판단되는 경로로 몰려 정체가 발생할 수 있다. 반면 시스템 최적화 관점에서는 특정 차량(C)에게 조금 돌아가는 국도를 안내하더라도, 결과적으로 도로 전체 차량이 소비하는 총 시간을 줄이는 선택을 한다. 자동차 A, B, C 세 대가 있을 때 A는 고속도로로, B는 두 번째로 빠른 길로, C는 국도로 배분하여 전체 이동 시간의 합을 줄이는 방식이다.
영상에서는 "다른 운전자의 이동 시간이 20분 줄어드는 대신 나만 5분 더 돌아가야 한다면 AI 안내를 따를 것인가"라는 질문을 던지며, 전체 교통을 위해 개인의 부담을 어떻게 나눌지에 대한 사회적 합의가 필요함을 시사한다. 개별 운전자의 이익과 전체 시스템의 효율 사이의 간극을 메우기 위해, 누군가에게 더 돌아가는 부담을 어떻게 배분하고 보상할지에 대한 문제도 함께 풀어야 할 과제다.
개미의 흐름에서 배우는 '차선 없는 도로'의 가능성
미래의 도로는 고정된 차선을 따라 달리는 방식에서 벗어날 수도 있다. 유럽의 '교통 유체(Traffic Fluid)' 프로젝트는 차량들이 실시간 위치와 속도를 주고받으며 도로 폭 전체를 유연하게 사용하는 방식을 연구 중이다. 이는 자연계의 개미에게서 힌트를 얻을 수 있다. 2019년 아르헨티나 개미 실험에 따르면, 개미는 도로 면적의 80%가 찰 정도로 밀도가 높아져도 속도를 조절하며 흐름을 유지했다. 사람이나 자동차는 도로 면적의 약 40%가 채워지면 통과 수가 줄어들기 시작하지만, 개미는 밀도가 높아지면 속도를 높이다가 아주 붐빌 때 비로소 속도를 낮추고 새로 진입하는 개미의 수도 자연스럽게 줄이며 흐름을 조절했다.
자율주행차 역시 개별 차량이 하나의 거대한 교통 시스템처럼 움직이며 도로의 처리 능력을 극대화할 수 있다. 차량들이 위치, 속도, 경로 정보를 주고받으며 서로의 움직임을 맞추게 되면, 마치 하나의 거대한 시스템처럼 작동하게 된다. 다만 영상에서는 모든 차가 자율주행차가 되더라도 정체가 완전히 사라지지는 않을 것이라고 명시한다. 도로가 물리적으로 통과시킬 수 있는 차량 수에는 한계가 있고, 사고나 공사, 혹은 진입로나 요금서처럼 도로가 좁아지는 물리적 제약이 여전하기 때문이다.
결국 미래의 교통은 개별 차량의 지능을 넘어, 수많은 차량이 하나의 시스템으로 연결되어 움직일 때 비로소 지금과는 다른 모습을 보여줄 수 있을 것이다. 개미와 자율주행차의 원리가 완전히 같지는 않지만, 주변 흐름을 읽고 자신의 움직임을 바꾸어 전체의 효율을 높인다는 점은 매우 닮아 있다.
댓글 0